Az Arduino felhasználók körében a CAN bus modulok kiemelten fontosak a megbízható jármű- és hajóhálózati alkalmazásokhoz. Ebben a cikkben bemutatjuk az MCP2515 CAN controller és a TJA1050 átvivő (transceiver) alapú modul felépítését, működését és tipikus adatmezőit, amelyek különösen hasznosak lehetnek hajómodelljeink és kis hajóink fedélzeti kommunikációjához.
Rendszerkomponensek és funkciók
A modul az MCP2515 CAN controller-t és a TJA1050 gyors CAN transcevert tartalmazza. A Microchip MCP2515 független CAN protokoll-vezérlő, amely a CAN V2.0B szabályozás támogatását biztosítja. A TJA1050 pedig a fizikai réteg átviteli funkcióit kezeli, lehetővé téve megbízható, nagy sebességű CAN kommunikációt ilyen környezetben is.
A leírás szerint a modul rendelkezik egysz channel kapcsolóval és egy beépített kulccsal, amely megkönnyíti a rendszerindítást és a diagnosztikát mind a fejlesztés, mind a végső alkalmazás során. A CAN rendszerhez csatlakoztatott eszközök közti adatátvitel a CAN V2.0B szabályozás szerint történik, amely lehetővé teszi a magas sebességű és megbízható üzenetküldést a hajómodellek és egyéb járműalkalmazások közötti kommunikációban.
Működési jellemzők
- Áramfelvétel és üzemeltetési áram: a modul jellemzően a megadott értékek szerint működik, a tipikus tevékenységi áram ~5 mA, standby állapotban pedig körülbelül 1 µA.
- Működési hőmérséklet: ipari kategória; üzemi tartomány -40 °C-tól +85 °C-ig terjed, így a hajó fedélzeti környezeti viszonyai között is masszív teljesítményt nyújt.
- Hálózati végpontok és termináció: a rendszer 120 Ω-os terminációs ellenállásokat alkalmazhat a CAN busz megfelelő impedanciájának fenntartására, biztosítva a stabil kommunikációt hosszabb kábelhossznál vagy zajos környezetben is.
Alkalmazási lehetőségek hajózási és modellhajó projektekben
A MCP2515 és TJA1050 kombináció kiválóan alkalmas különféle hajózási alkalmazásokhoz, például:
- Kis hajók fedélzeti kommunikációs rendszere, több CAN-berendezés összekapcsolásával
- Moduláris hajómodell vezérlőrendszerek, ahol a motorvezérlés, szenzoradatok és redundancia szükséges
- Diagnosztika és monitorozás a fedélzeten, beleértve limit kapcsolók és redundáns jelek kezelését
Csatlakoztatás és működtetés
A modul SPI interfészen keresztül kommunikál a mikrokontrollerrel (például egy 51-es sorozatú MCU, ARM alapú fejlesztői tábla vagy más SPI-kompatibilis vezérlő). A CAN busz vonalakat (CAN_H és CAN_L) a transcevertől kimenő jelölésekkel érik el, és a hálózati architektúrától függően szükség lehet terminációs ellenállások használatára a megbízható jelek érdekében. A leírt modul támogatja a CAN V2.0B szabályozást, amely magában foglalja a normál és gyors üzemmódokat, valamint a különböző üzenet-formátumokat.
Jellemzők és technikai adatok összegzése
| Elem | Jellemzők |
|---|---|
| CAN controller | MCP2515 |
| CAN transceiver | TJA1050 |
| Kommunikáció | SPI kapcsolat az MCU-val |
| Áramfelvétel | Working current typ. 5 mA; standby ~1 µA |
| Hőmérséklet | Industrial grade: -40 °C to 85 °C |
| Termináció | 120 Ω terminációs ellenállások szükség szerint |
Az eszközök közötti kommunikációt úgy tervezték, hogy a hajómodellek és hasonló környezeti alkalmazások zavaró hatásai között is megbízható legyen, a gyors és stabil adatátvitelt lehetővé téve.
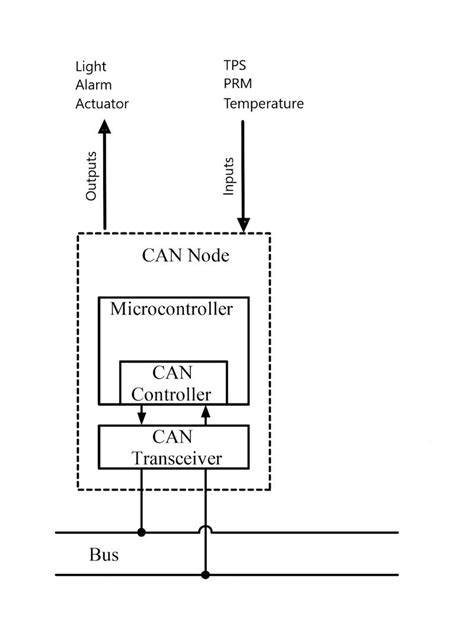
CAN Bus: Serial Communication - How It Works?
tags: #arduino #hajo #alkatreszek